Напишіть нам
Продукти
Робот-скелелаз на всмоктувальну стіну

Робот-скелелаз на всмоктувальну стіну

Model:WD-CR3
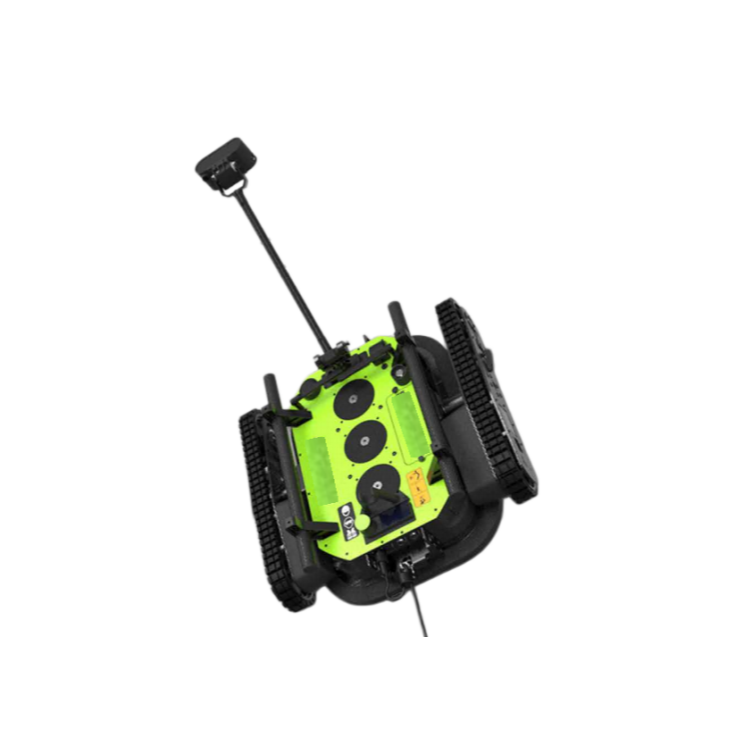
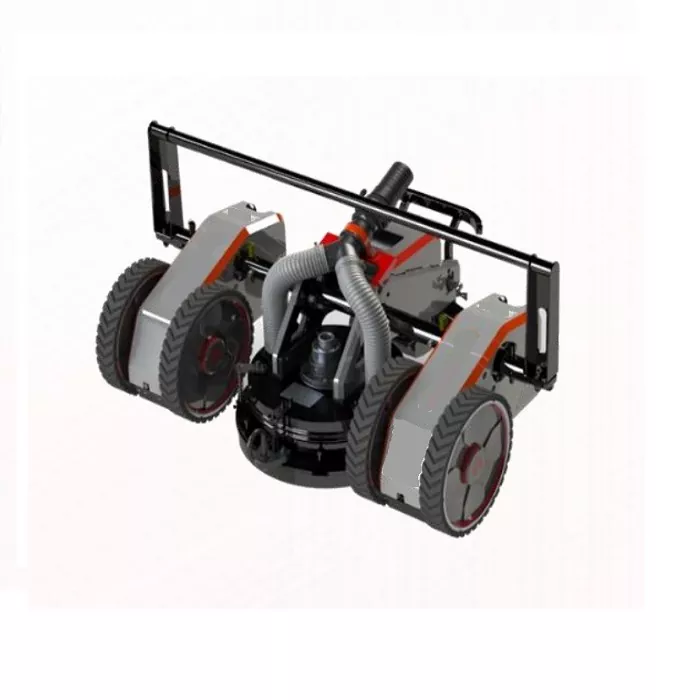
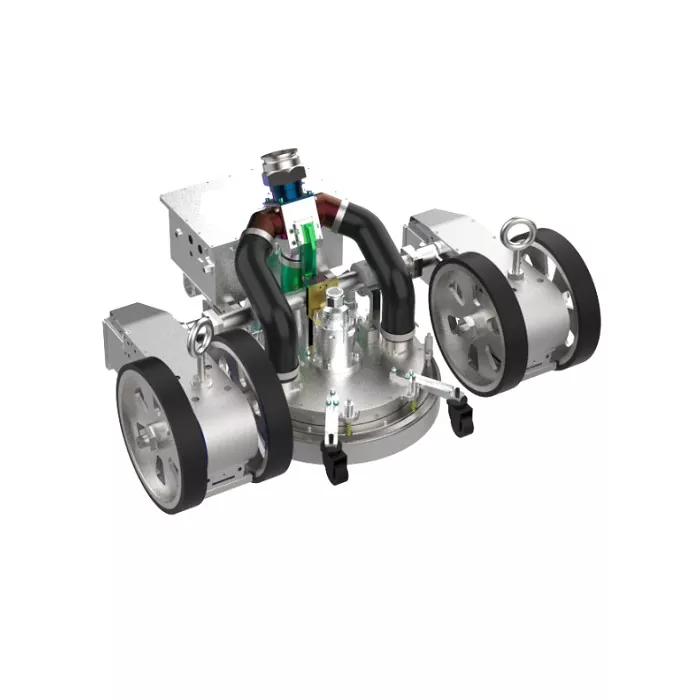
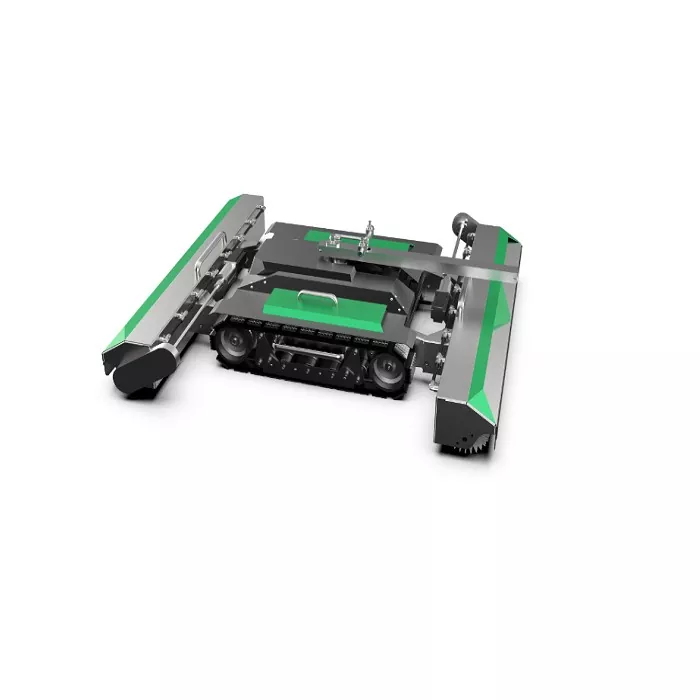
Цей автономний робот-лазач по стіні всмоктування розроблений для висотної інспекції інфраструктури на бетонних поверхнях. Використовуючи вдосконалену адсорбцію негативного тиску, робот-лазач по стіні всмоктування забезпечує стабільне зчеплення та точне переміщення за температур від -20°C до +50°C. Оснащений подвійними камерами 1080P і системами виявлення штучного інтелекту, він замінює ручну працю для безпечніших і ефективніших контактних операцій. З корисним навантаженням ≤5 кг і модульною конструкцією цей робот інтегрує керування даними для всебічного моніторингу стану конструкції.

Вступ: виклик операцій на великій висоті

Обслуговування інфраструктури, особливо великомасштабних бетонних конструкцій, таких як мости, дамби та багатоповерхові будинки, вже давно стикається із серйозними проблемами. Традиційні методи значною мірою покладаються на ручну працю із використанням мотузок і будівельних лісів, що створює серйозні ризики для безпеки працівників. Крім того, перевірка людьми часто є суб’єктивною, неефективною та її важко стандартизувати. Щоб усунути ці проблемні моменти, пов’язані з навколишнім середовищем та експлуатацією, наш повністю автономний робот-лазач на всмоктувальну стіну пропонує трансформаційне рішення. Використовуючи принципи вакуумної адсорбції під негативним тиском, ця система створює надійне кріплення до вертикальних поверхонь, забезпечуючи безпечні та точні автоматизовані операції в складних середовищах.

Основна технологія: вдосконалена адсорбція під негативним тиском

В основі нашої системи лежить 独创吸附系统 (оригінальна адсорбційна система). На відміну від магнітних сканерів, які обмежуються сталевими поверхнями, робот-лазач на всмоктувальну стіну розроблений спеціально для переважної більшості інфраструктури, яка складається з бетону. Механізм створює негативний тиск відносно атмосферного між роботом і поверхнею стіни. Ця технологія дозволяє роботу міцно прилягати до різних поверхонь матеріалів, забезпечуючи стабільність навіть під час виконання завдань, пов’язаних із контактом. Незалежно від того, чи працює він у приміщенні чи на відкритому повітрі, робот зберігає ефективність у широкому діапазоні робочих температур від -20 °C до +50 °C, що робить його адаптованим до різноманітних глобальних кліматичних умов.

Основні характеристики та технічні характеристики

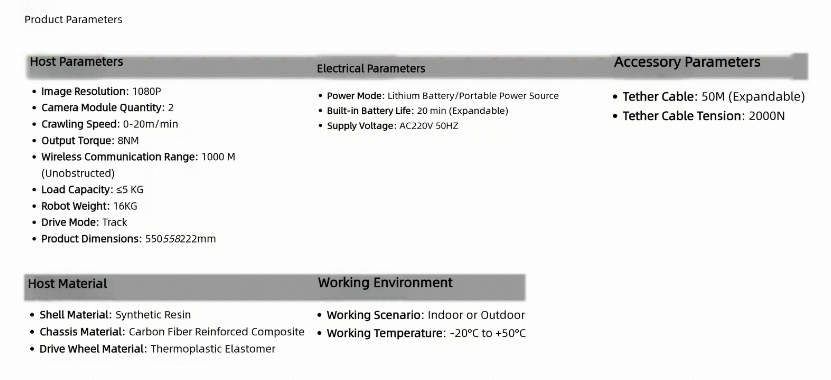
Робот-скелелаз на всмоктувальну стіну створений для довговічності та інтелекту. Виготовлений із корпусу з синтетичної смоли та композитного шасі, посиленого вуглецевим волокном, він поєднує легку мобільність (загальна вага 16 кг) із міцною структурною цілісністю. Основні технічні моменти включають:

Зір високої чіткості: оснащено 2 модулями камери з роздільною здатністю 1080P, що забезпечує чіткий візуальний зворотний зв’язок для віддалених операторів.

Гнучка мобільність: здатність розвивати швидкість підйому від 0 до 20 м/хв із вихідним крутним моментом 8 НМ, що дозволяє ефективно долати вертикальні перешкоди.

Розширена робота: живиться від літієвих батарей або мобільних джерел живлення, він пропонує 20 хвилин безперервної роботи (з можливістю розширення) за допомогою кабелю 50M (з можливістю розширення) з опором натягу 2000N.

Надійне підключення: радіус дії бездротового зв’язку до 1000 М (без перешкод) забезпечує керування та передачу даних у реальному часі.


Інтелектуальні системи та інтеграція даних

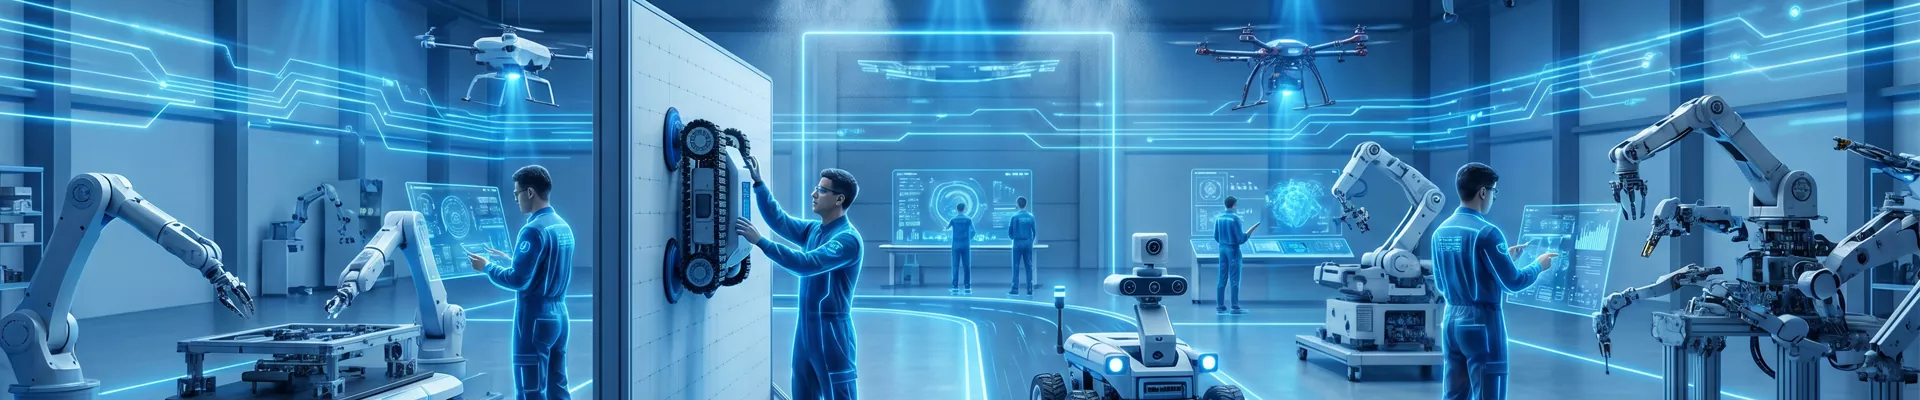
Окрім фізичного скелелазіння, цей робот служить розумним терміналом даних. Він має інтелектуальну інтегровану систему керування, де «все під контролем». Система просторового позиціонування забезпечує відстеження оглядового шляху. Важливо те, що робот діє як вузол у більшій екосистемі даних. Він об’єднує дані з бортових інструментів і власний робочий стан в єдину платформу. Це полегшує створення «Архівів здоров’я структур» і дозволяє аналізувати великі дані для прогнозованого обслуговування. Модульна конструкція дозволяє користувачам легко міняти корисне навантаження, адаптуючи робота-лазача по стіні всмоктування для очищення, шліфування або детального виявлення тріщин. Застосування: трансформація робочих процесів на основі контактів

Універсальність робота-лазача по стіні всмоктування поширюється на численні галузі, які потребують автоматизації на основі контактів. Він ідеально підходить для: Перевірок, важливих для безпеки: заміна людей у ​​зонах високого ризику高空 (високогір’я), щоб усунути небезпеку падіння. Повторювані завдання: виконання механічного, повторюваного сканування або очищення з більшою послідовністю та точністю, ніж люди. Складне середовище: робота на шорстких бетонних поверхнях, де інші методи адгезії можуть бути неефективними.

Надіслати запит
Контактна інформація
  • Адреса

    Кімната 3025, будівля 1, зона F, дорога Гуансюань, міжнародний штаб-квартира аеропорту, район Дунлі, місто Тяньцзінь, Китай

  • Електронна пошта

    info@tjwdhk.cn

📧 Запит про продаж

Професійні консультації з продажу та індивідуальні рішення, які допоможуть вам отримати ціни на продукти та спеціальне обслуговування.

📝 Форма запиту

Заповніть нашу форму швидкого запиту, і наша бізнес-команда негайно відповість на ваш запит.

🛠️ Технічна підтримка

Цілодобова технічна підтримка та дистанційне усунення несправностей для забезпечення стабільної роботи та швидкого вирішення проблем.

📍 Розташування офісів

Глобальна мережа офісів, що охоплює Північну Америку, Європу та Азіатсько-Тихоокеанський регіон для локальної підтримки.
✈️ Tianjin Weide Aviation Technology Co., Ltd.

🚀 Кар'єра

Відкрийте нові кар’єрні можливості та приєднайтеся до динамічної, інноваційної команди для спільного зростання та проривів.
Електронна пошта
info@tjwdhk.cn
Тел
+86-15022269233
Адреса
Кімната 3025, будівля 1, зона F, дорога Гуансюань, міжнародний штаб-квартира аеропорту, район Дунлі, місто Тяньцзінь, Китай
X
Ми використовуємо файли cookie, щоб запропонувати вам кращий досвід перегляду, аналізувати трафік сайту та персоналізувати вміст. Використовуючи цей сайт, ви погоджуєтеся на використання файлів cookie. Політика конфіденційності
Відхилятиприйняти